FPV Laptimer
Rundenzeitmessung für FPV-Flüge im kleinen Rahmen mit Freunden: zwei, drei ESP32-C5 am Gate messen die Videosignale, ein Raspberry Pi erkennt die Durchflüge, sagt an und zeigt alles im Browser, am Handy wie am Laptop. Session starten, fliegen, fertig. Ohne Kalibrieren und ohne Heats anzulegen.
In Entwicklung
Der Laptimer ist noch in der Entwicklung und im Test. Vieles ist bisher nur mit Aufnahmen und an wenigen Abenden geprüft, nicht im regelmäßigen Einsatz. Datenformat, Bedienung und API können sich noch ändern. Fehler und Erfahrungen gern als Issue.
Was er kann
-
Rennleitung ohne Verwaltung
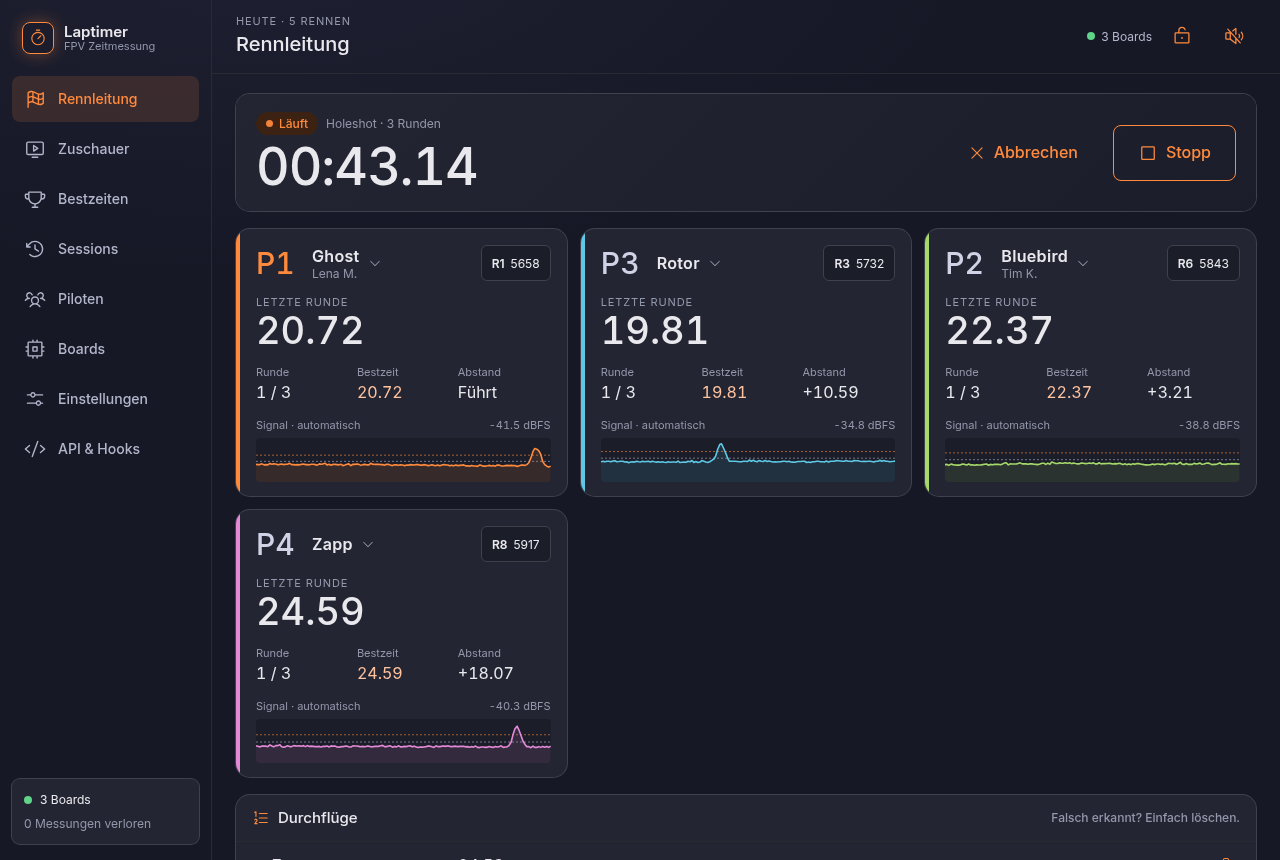
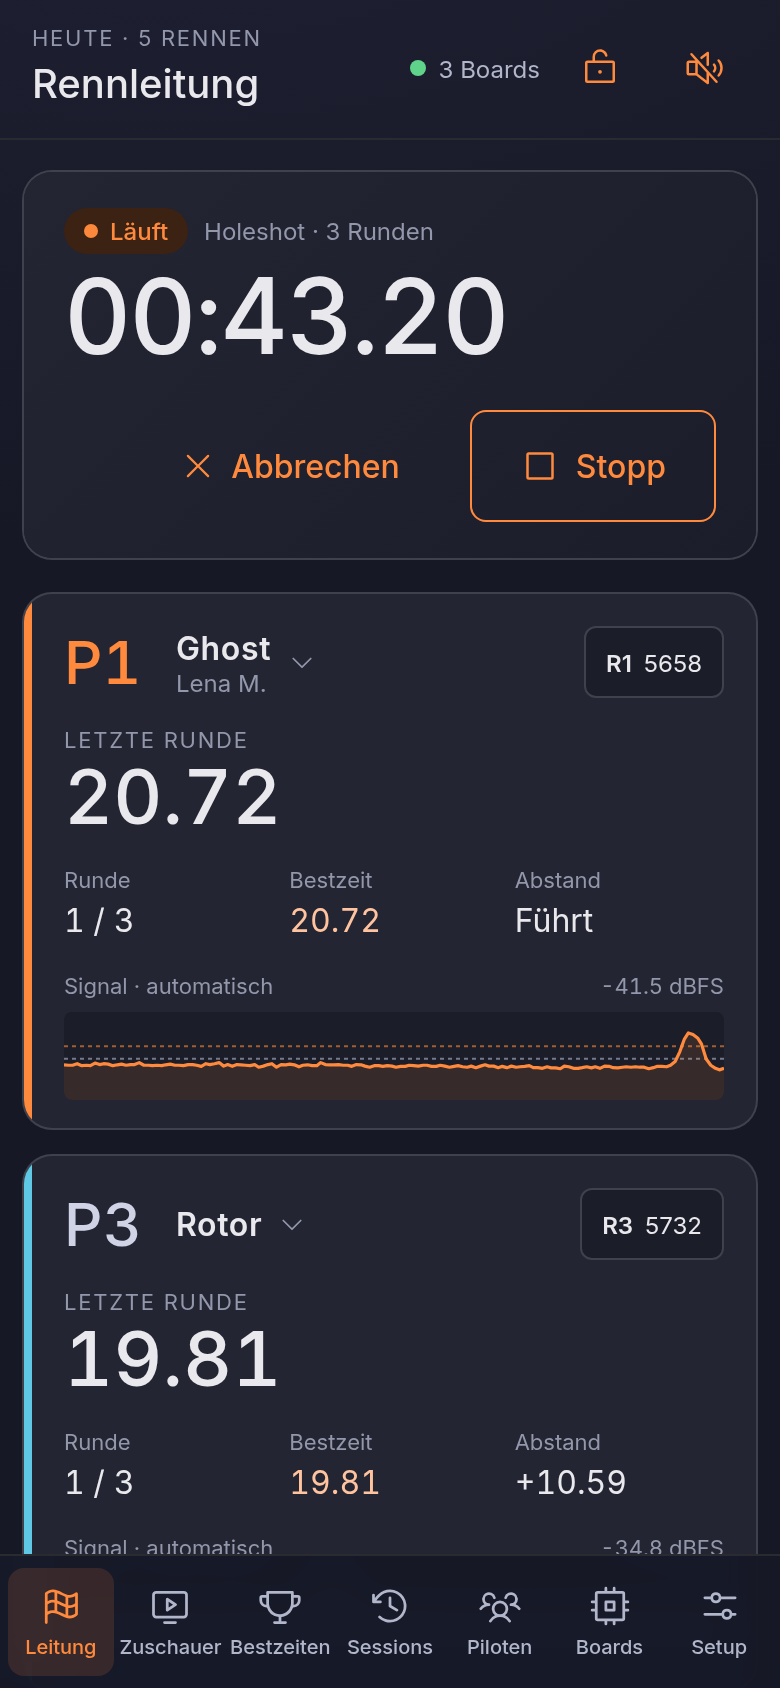
Training oder Rennen mit einem Tipp. Start per Holeshot, Startton oder fliegend; Ende nach Runden oder Zeit; Ansagen über den Pi oder einen Browser. Piloten und Kanäle tauscht man direkt in der Karte.
-
Runden im Graph korrigieren
Jede Session behält den Signalverlauf. Durchflug verschieben, löschen oder neu setzen direkt am Gipfel, mit Runden-Vorschau, bevor gespeichert wird.
-
Zwei Gates: Ziel und Freigabe
Ein optionales Freigabe-Gate vor dem Ziel: Eine Runde zählt nur, wenn der Pilot dort vorbeikam. Überflüge und Abkürzungen am Ziel fallen so raus.
-
Automatische Schwellen
Die Erkennung lernt Kurs- und Gipfelpegel aus dem Flug selbst. Wer will, stellt pro Kanal feste Schwellen ein, wie bei RotorHazard, und speichert sie als Preset pro Drohne.
-
Debug-Ansicht für die Boards
Jedes Board einzeln und kombiniert, live oder aus einer Aufnahme, mit Schwellen und Durchflügen nebeneinander. Aufnehmen, später neu auswerten, Debug-Paket exportieren.
-
API und Hooks
Alles, was die Seite kann, geht auch per HTTP oder WebSocket, mit jedem Ereignis live. Hooks starten eigene Scripts, z. B. eine LED beim Startsignal.
Modern und schlicht
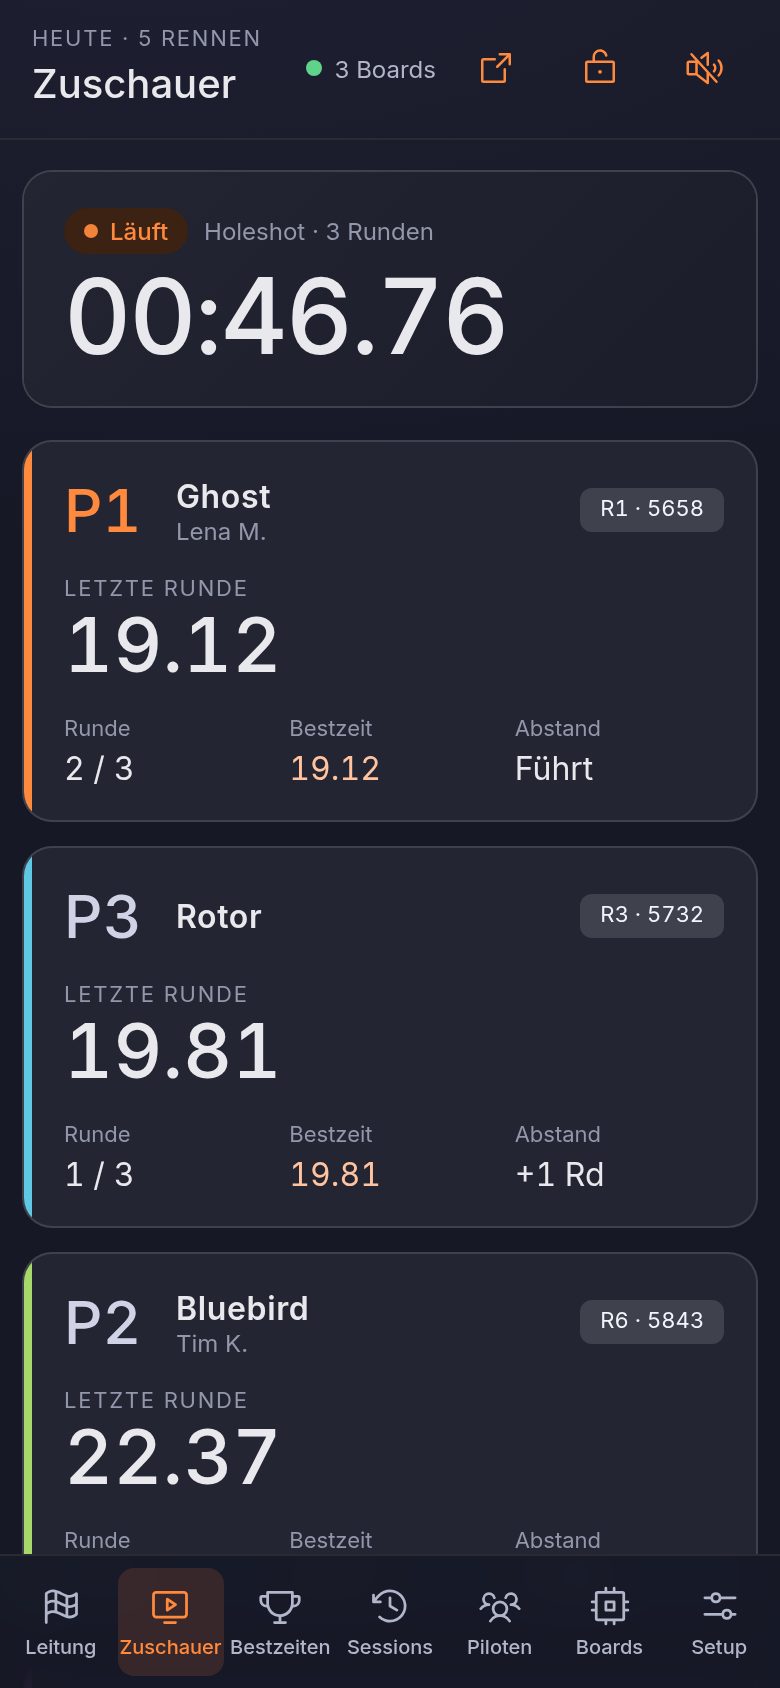
Eine dunkle Oberfläche mit fester Farbe pro Slot, große Zahlen, keine überladenen Menüs: Einstellungen stehen dort, wo man sie braucht. Am Handy mit Tab-Leiste unten, am Laptop mit Seitenleiste. Eine Zuschauer-Ansicht für Fernseher oder Tablet läuft im Vollbild ohne Bedienung.
Aufbau am Platz
 Ziel:  [ESP links]  [ESP rechts]         davor: [ESP Freigabe]  (optional)
              \          |                      /
               \________ USB _________________/
                          |
          Raspberry Pi (Server, Datenbank, Ansagen) ── LAN ── Router ── WLAN ── Handys
Die ESP32-C5 laufen mit einer veränderten Version der Firmware widscan58 von Bryan Mayland als einfacher Empfänger (SDR) für das 5,8-GHz-Band und messen jeden Kanal etwa 500-mal pro Sekunde. Mehr dazu im Konzept, wem wir das verdanken unter Danksagung.
Installieren
Auf dem Raspberry Pi (64-bit Pi OS), einem Linux-PC oder dem Mac:
curl -fsSL https://github.com/bli-blu-bla/fpv-laptimer/releases/latest/download/install.sh | bash
Derselbe Befehl aktualisiert später. Danach http://<rechner>.local:5800 öffnen.
Alles Weitere: Installation · FAQ · API · Technik